


Vues : 0 Auteur : Éditeur du site Heure de publication : 2026-08-04 Origine : Site


Les graphismes visuels haute fidélité et les casques de réalité virtuelle ne peuvent compenser le manque de retour de force physique dans la simulation de ski. Les exploitants d'installations et les acheteurs professionnels sur-indexent souvent les fonctionnalités des logiciels lors de l'évaluation d'un machine à skier interactive . Cette orientation se traduit souvent par des investissements qui ne parviennent pas à fidéliser les utilisateurs. Le principal coupable réside dans des mécanismes de jeu physiques inexacts qui brisent l’immersion et ne parviennent pas à défier physiquement l’utilisateur.
Le véritable différenciateur entre une unité d'arcade nouveauté et une unité haute performance Le simulateur de ski indoor repose entièrement sur l'ingénierie de résistance de la plateforme. Les visuels fournissent le contexte, mais la résistance physique fournit la réalité. Ce guide déconstruit les mécanismes de résistance pour aider les acheteurs à évaluer les spécifications techniques, l'efficacité de la formation et la longévité du matériel. Nous examinerons comment le matériel définit l'expérience de simulation à partir de la base.
La résistance dicte le réalisme : un retour de force actif est nécessaire pour simuler avec précision les forces gravitationnelles et centrifuges du ski alpin ; les systèmes passifs limitent le plafond d'un jeu de ski interactif.
La boucle de rétroaction VR continue : les unités les plus performantes utilisent une boucle de rétroaction continue dans laquelle un ordinateur analyse la pression, la position et l'angle du ski en millisecondes, renvoyant les données aux moteurs à résistance pour ajuster la rétroaction physique, ayant un impact direct sur l'immersion de l'utilisateur et réduisant le mal des transports en réalité virtuelle.
Transférabilité de la formation : pour un usage professionnel, la plate-forme doit reproduire les déplacements latéraux du centre de masse (COM) et le contrôle des bords ; sinon, la machine risque d’enseigner des habitudes biomécaniques négatives.
Un simulateur viable doit reproduire les forces spécifiques ressenties par un skieur sur la montagne. Se déplacer simplement de gauche à droite ne suffit pas pour une expérience réaliste. La véritable simulation nécessite de reproduire l’interaction complexe de la gravité, de l’élan et de la friction. Le matériel doit repousser physiquement l'utilisateur d'une manière précise et chronométrée qui correspond au terrain visuel affiché à l'écran.
La simulation commence avant le premier tour. La plate-forme doit gérer la poussée initiale avec force. Les skieurs alpins accélèrent dès le départ en utilisant une puissance explosive de quad et de fessiers. Le matériel doit traduire cet effort physique en accélération virtuelle. Avant que la gravité simulée ne prenne le dessus sur la pente numérique, la machine doit lire le déplacement de poids vers l'avant de l'utilisateur. Les capteurs détectent cette posture agressive. Le logiciel accélère ensuite le flux visuel tandis que la plate-forme physique maintient un profil de résistance stable et orienté vers l'avant. Si la plateforme semble lâche ou ne répond pas pendant cette phase, l’illusion de vitesse est immédiatement brisée et l’utilisateur perd la connexion physique avec l’environnement numérique.
Pour y parvenir, les plates-formes haut de gamme utilisent des mécanismes de verrouillage ou des cales à couple élevé. Lorsque l'utilisateur se trouve dans la porte de départ, les moteurs maintiennent la plateforme rigide. Lorsque l'utilisateur avance, les cellules de pesée mesurent la force exacte appliquée. Ces données de force dictent la vitesse initiale dans le logiciel. La transition d'un maintien statique à un mouvement latéral dynamique doit être fluide, nécessitant des contrôleurs de moteur capables de changer de mode en quelques millisecondes.
Effectuer un virage à grande vitesse génère une force centrifuge massive. Sur une vraie montagne, les jambes du skieur absorbent cette pression. La résistance de la plateforme doit repousser les jambes de l'utilisateur lors d'un virage virtuel. Cela imite les forces G intenses générées par la sculpture. À mesure que le rayon de braquage visuel se resserre sur l’écran, la résistance physique doit augmenter proportionnellement. Les moteurs doivent entraîner la plate-forme contre la poussée vers le bas de l'utilisateur. Cela oblige le skieur à engager son tronc et le bas de son corps exactement comme il le ferait lors d'une descente alpine raide.
Sans ce refoulement actif, l'utilisateur glisse simplement latéralement sans engager les bons groupes musculaires. Dans une configuration appropriée, les actionneurs linéaires ou les servomoteurs génèrent des centaines de livres de résistance. Lorsqu'un utilisateur initie un virage de slalom géant à une vitesse simulée de 60 miles par heure, la plate-forme doit résister fortement à son mouvement latéral, l'obligeant à avancer ses genoux et à incliner ses hanches. La machine combat essentiellement l'utilisateur, nécessitant un véritable effort athlétique pour terminer le tour virtuel.
Un ski efficace repose sur un contrôle précis des carres. Les skieurs utilisent la résistance pour contrôler leur descente. Ils amènent leurs skis latéralement sur la piste. Ils les inclinent de manière à ce que la gravité ne provoque aucune accélération ou décélération indésirable. Un simulateur doit physiquement verrouiller ou résister au mouvement latéral pour simuler cet engagement précis des bords. Lorsque l'utilisateur incline ses bottes pour engager le bord virtuel, la plateforme doit se rigidifier. Il doit maintenir cette position latérale contre le poids du corps de l'utilisateur.
Cela simule les skis mordant dans la neige dure. Si la plate-forme cède trop facilement, elle imite un glissement sur la glace plutôt qu'un virage contrôlé. Les plates-formes avancées utilisent des capteurs de bord gauche et droit indépendants. Si un utilisateur applique 70 % de son poids sur le ski alpin et 30 % sur le ski alpin, la plateforme ajuste son inclinaison et sa résistance pour correspondre à cette répartition spécifique du poids. Ce niveau de fidélité mécanique distingue les outils de formation professionnelle des manèges de base.
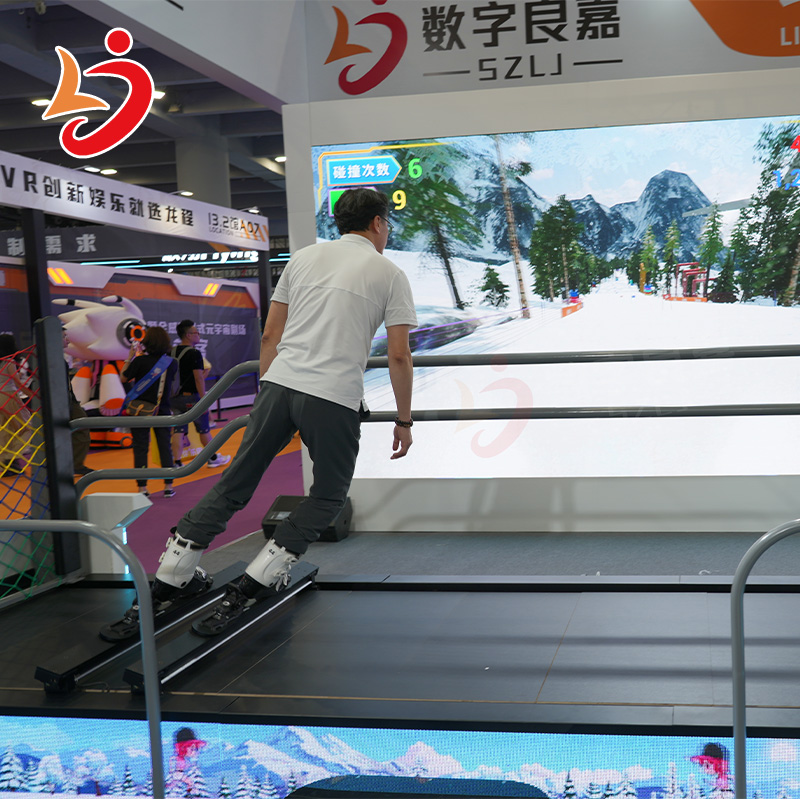
Le pont entre l'effort physique et le gameplay numérique repose entièrement sur la réactivité du matériel. La machine doit lire instantanément l'intention de l'utilisateur. Il doit ensuite traduire cette intention en action à l’écran et en retour physique. Cela nécessite un réseau sophistiqué de capteurs et un traitement des données à grande vitesse.
Le matériel lit les entrées physiques de l'utilisateur via un ensemble de capteurs. Les cellules de pesée et les capteurs optiques sont obligatoires pour la simulation haut de gamme. Ces capteurs suivent l'angle exact des skis. Ils mesurent la pression précise appliquée sur les bords intérieurs et extérieurs. Ces données alimentent directement le moteur visuel du jeu de ski interactif . Le taux d'interrogation doit fonctionner en millisecondes.
Lorsqu'un utilisateur déplace son poids du talon vers la pointe, les cellules de pesée détectent le micro-ajustement. Le logiciel modifie alors la trajectoire virtuelle. Simultanément, les moteurs à résistance ajustent l'inclinaison de la plateforme pour l'adapter au nouveau terrain virtuel. Une configuration standard hautes performances comprend :
Jauges de contrainte montées sous les plaques de liaison pour mesurer la force vers le bas.
Encodeurs rotatifs sur l'arbre de pivot principal pour suivre le degré exact de déplacement latéral.
Inclinomètres pour mesurer le pas vers l'avant et vers l'arrière des bottes de l'utilisateur.
Des microcontrôleurs à grande vitesse qui regroupent les données de ces capteurs et les envoient au moteur de jeu à 1 000 Hz.
Il existe une synchronisation complexe entre la résistance physique appliquée par la plateforme et le rayon de braquage à l'écran. L'optimisation de l'interaction entre le rayon de braquage, la vitesse de ski et la distance latérale du centre de masse (COM) réduit le temps de ski virtuel et maintient une immersion profonde. Si l'utilisateur amorce un virage de slalom serré, la plateforme doit s'enclencher rapidement sur le côté. La résistance doit culminer au sommet du virage.
La vitesse visuelle doit refléter le frottement de l'angle de carre agressif. Si la plate-forme bouge trop lentement alors que l'écran affiche un virage rapide, la déconnexion sensorielle gâche l'expérience. Le logiciel doit calculer le frottement théorique de la surface de la neige. Un virage serré sur de la glace virtuelle nécessite que la plate-forme se déplace rapidement avec une résistance élevée, tandis qu'un virage large dans de la poudreuse virtuelle nécessite un mouvement de plate-forme plus lent avec un profil de résistance amorti et lourd.
Les systèmes de résistance doivent gérer les erreurs du jeu et les manœuvres aériennes de manière réaliste. Le matériel doit simuler les forces de décollage pour les sauts. Lorsque l'utilisateur atteint une rampe virtuelle, la résistance de la plate-forme devrait momentanément diminuer pour simuler l'apesanteur. À l'atterrissage, les moteurs doivent s'enclencher instantanément pour simuler l'impact. Une chute soudaine de résistance ou une décélération mécanique forcée communique physiquement des déductions de points.
Par exemple, s'écraser lors d'un atterrissage peut faire perdre 25 à 50 % des points du saut. La machine communique cette défaillance en verrouillant la plate-forme ou en forçant une réponse latérale lente, imitant une perte d'élan dans la neige profonde. Si un utilisateur prend un avantage dans le jeu, la plate-forme peut exécuter une vibration rapide et discordante via les servomoteurs, alertant instantanément l'utilisateur de l'erreur sans l'obliger à regarder un compteur de points.
Tous les simulateurs n'utilisent pas les mêmes principes mécaniques. Comprendre la technologie sous-jacente permet d'adapter le matériel au cas d'utilisation prévu. Le marché se divise généralement en trois catégories distinctes d’ingénierie de résistance.
Les systèmes passifs représentent le niveau d’entrée du matériel de simulation. Ils reposent entièrement sur la tension physique et manquent d’intégration numérique avec le mécanisme de résistance.
Ces plates-formes utilisent des ressorts robustes ou des tendeurs élastiques. La tension physique augmente linéairement à mesure que l’utilisateur s’éloigne du centre de la plateforme. Les principaux avantages sont une maintenance simplifiée et moins de composants électroniques. Il n’y a pas de moteurs complexes à griller. Cependant, les systèmes passifs ne parviennent pas à reproduire la résistance dynamique et variable de la neige réelle. La résistance est toujours prévisible et linéaire. Ces systèmes ne peuvent pas simuler la différence entre la glace et la poudre. Ils conviennent mieux aux environnements d’arcade occasionnels à haut débit où la précision technique n’est pas la priorité.
Les systèmes actifs sont la norme pour la formation professionnelle et les installations commerciales haut de gamme. Ils fournissent une résistance dynamique et intelligente contrôlée par le logiciel.
Ces unités utilisent des moteurs électromagnétiques à entraînement direct. Les moteurs modifient dynamiquement la résistance de la plate-forme en fonction du terrain virtuel et de la vitesse de l'utilisateur. Le logiciel dicte le refoulement physique en temps réel. Le retour actif offre une fidélité exceptionnelle. C'est absolument nécessaire pour un vrai machine de ski virtuelle destinée aux passionnés ou aux sportifs. Les moteurs peuvent simuler le bruit de la glace dure ou la traînée de la poudreuse profonde. Ces systèmes nécessitent un entretien spécialisé, y compris un étalonnage régulier des contrôleurs de moteur et une inspection des courroies d'entraînement.
Les plateformes avancées vont au-delà de la simple résistance de gauche à droite. Ils intègrent un suivi spatial complexe et un mouvement multi-axes pour défier l'équilibre de l'utilisateur.
Ces plates-formes s'inclinent, tombent ou se soulèvent physiquement. Ils obligent l'utilisateur à ajuster constamment son centre de masse. Cela reproduit l'optimisation précise de la trajectoire requise dans les courses alpines professionnelles. L'utilisateur ne peut pas simplement se pencher ; ils doivent gérer activement leur équilibre sur les skis en mouvement. Le suivi COM avancé peut être calibré pour des cas d’utilisation spécialisés. Par exemple, la télémétrie peut être ajustée pour les trajectoires de ski alpin en ski assis. Cela élargit les applications commerciales et thérapeutiques du matériel, permettant aux athlètes adaptatifs de s'entraîner avec le même retour de force haute fidélité que les skieurs debout.
Comparaison de la résistance matérielle
Type de système |
Mécanisme primaire |
Fidélité des simulations |
Meilleur cas d'utilisation |
|---|---|---|---|
Mécanique passive |
Ressorts et élastiques |
Faible (tension linéaire uniquement) |
Arcades occasionnelles, Divertissement familial |
Actif Motorisé |
Moteurs électromagnétiques |
Élevé (dynamique, adapté au terrain) |
Lieux commerciaux, formation des passionnés |
Suivi COM |
Inclinaison motorisée multi-axes |
Ultra-élevé (réplication biomécanique complète) |
Athlétisme professionnel, thérapie adaptative |
La sélection du bon matériel nécessite d’aligner les spécifications techniques sur des objectifs opérationnels spécifiques. Les acheteurs doivent évaluer l’impact du système de résistance sur l’utilisation à long terme et la collecte de données.
Un cadre clair est nécessaire pour faire correspondre les types de résistance aux objectifs commerciaux. Les exigences matérielles requises pour un centre de divertissement familial commercial diffèrent considérablement de celles d'un centre de divertissement dédié. jeu d'entraînement au ski utilisé par les athlètes hors saison. Les lieux de divertissement privilégient le débit et la facilité d’utilisation. Un système passif ou légèrement motorisé suffit, car l’objectif est un plaisir rapide et accessible.
Les installations de formation nécessitent une précision biomécanique sans compromis. Les athlètes ont besoin d’une résistance électromagnétique active pour développer une mémoire musculaire correcte. Si un simulateur d’entraînement utilise des ressorts passifs, l’athlète apprend à combattre le ressort plutôt qu’à gérer la force centrifuge, ce qui entraîne un transfert d’entraînement négatif sur la vraie neige. La machine doit forcer l'athlète à utiliser correctement ses carres, punissant les skis plats avec une perte de vitesse virtuelle et une baisse correspondante de la résistance physique de la plate-forme.
Les plateformes de résistance haut de gamme servent d’outils de diagnostic avancés. Ils relient la vidéo et les données GPS ou télémétriques pour analyser des disciplines alpines spécifiques. Les entraîneurs peuvent évaluer les performances dans les épreuves de slalom, de slalom géant, de super-G et de descente. Le matériel enregistre exactement la pression exercée par l’athlète sur les carres à chaque milliseconde de la course virtuelle.
Ces données sont superposées sur la carte virtuelle du parcours. Les entraîneurs et les utilisateurs peuvent voir exactement où le temps a été gagné ou perdu au cours d'une course. Ils peuvent déterminer si une perte de vitesse est due à un engagement tardif des bords ou à une mauvaise gestion du COM. Ce niveau d'analyse granulaire n'est possible qu'avec des plates-formes motorisées actives équipées de cellules de pesée haute résolution. Le logiciel génère des graphiques de courbe de force, permettant aux techniciens de comparer la puissance de sortie d'un utilisateur en virage à gauche avec sa puissance de sortie en virage à droite, identifiant ainsi les déséquilibres musculaires.
L’exploitation commerciale soumet le matériel à des contraintes extrêmes. Évaluez les implications en matière d'usure des systèmes de résistance actifs par rapport aux systèmes de résistance passifs en cas d'utilisation intensive. Les systèmes passifs nécessitent des remplacements fréquents des ressorts car le métal se fatigue avec le temps. Les systèmes électromagnétiques actifs nécessitent une ingénierie robuste pour survivre aux changements de direction constants.
Les roulements scellés protègent de la poussière et de la sueur. Les moteurs de qualité industrielle sont obligatoires. Les moteurs grand public surchaufferont rapidement et tomberont en panne lorsqu'ils seront soumis aux demandes de couple continues de la simulation des forces G alpines pendant huit heures par jour. Les exploitants des installations doivent mettre en œuvre des calendriers de maintenance stricts pour garantir la longévité.
Inspection quotidienne des courroies d'entraînement principales pour déceler tout effilochage ou perte de tension.
Étalonnage hebdomadaire des cellules de pesée pour garantir que le point zéro reste précis.
Graissage mensuel des rails de guidage linéaires avec des lubrifiants synthétiques spécifiés par le fabricant.
Diagnostics logiciels trimestriels pour vérifier les défauts du contrôleur de moteur ou les erreurs de communication des capteurs.
Le déploiement de matériel de simulation avancé implique des défis techniques et logistiques spécifiques. L’atténuation proactive garantit une expérience utilisateur sûre et efficace.
Le principal risque des simulateurs interactifs est le conflit sensoriel. Cela se produit lorsque la vitesse visuelle VR ne correspond pas à la résistance physique de la plate-forme. Le système vestibulaire humain est très sensible à ces divergences. Si l'utilisateur initie un virage et que le casque VR affiche un mouvement immédiat, mais que la résistance de la plate-forme est en retard de 100 millisecondes, l'utilisateur ressentira le mal des transports.
Les seuils techniques de décalage d’entrée acceptable sont stricts. Le temps de réponse capteur-résistance doit rester inférieur à 20 millisecondes. Garantir que le matériel informatique et les contrôleurs de moteur fonctionnent sur une boucle de rétroaction continue et à grande vitesse atténue entièrement ce risque. Les opérateurs doivent utiliser des PC de rendu dédiés et hautes performances et éviter d'exécuter des applications en arrière-plan qui pourraient interrompre le taux d'interrogation USB de la matrice de capteurs.
La simulation des forces alpines présente des risques physiques inhérents. Les profils de résistance réglables sont une stricte nécessité. Une machine doit être capable de réduire son retour de force pour les débutants. Si un novice subit toute la force G simulée d’une course de descente, il risque des tensions articulaires ou des chutes. Le logiciel doit permettre aux opérateurs de plafonner le couple moteur.
À l’inverse, le système doit s’adapter aux utilisateurs avancés qui ont besoin d’une résistance agressive pour exécuter des techniques de sculpture appropriées. Des boutons d'arrêt d'urgence physiques et des mains courantes de sécurité robustes doivent être intégrés dans la conception de la plate-forme. Les opérateurs doivent imposer un échauffement sur un réglage de faible résistance avant de permettre aux utilisateurs d'accéder aux profils de course à couple élevé.
L’installation de plateformes électromagnétiques à haute résistance implique des réalités logistiques strictes. Ces machines ont une empreinte physique importante. Les opérateurs doivent tenir compte de la distance de déplacement latéral de la plate-forme lors de virages agressifs. La machine a besoin d'un espace libre de tous les côtés pour éviter de blesser les personnes présentes.
La hauteur du plafond est un autre facteur. La simulation de la mécanique des sauts nécessite un dégagement vertical, surtout si la plate-forme comporte des fonctions physiques de soulèvement ou d'inclinaison. Les moteurs électromagnétiques de qualité industrielle consomment un courant important. Des circuits électriques 220 V dédiés sont souvent nécessaires pour éviter les fluctuations de puissance lors des demandes de couple maximales. Le fonctionnement de ces machines sur des prises murales standard de 110 V entraîne souvent le déclenchement de disjoncteurs lorsque les moteurs tentent de simuler de fortes forces G.
La qualité d'une machine de ski interactive est fondamentalement limitée par son système de résistance physique et sa boucle de rétroaction des capteurs. La résolution d’écran et les modèles de casques VR sont secondaires par rapport à la précision biomécanique fournie par la plateforme. Sans retour de force réaliste, la simulation ne parvient ni à offrir un entraînement efficace ni une valeur de divertissement durable.
Les acheteurs doivent donner la priorité à la résistance électromagnétique active pour les environnements de formation et de simulation haut de gamme. Les systèmes mécaniques passifs doivent être strictement réservés aux environnements d’arcade occasionnels à haut débit où la précision technique n’est pas une préoccupation majeure. Le matériel doit correspondre à l'intention opérationnelle.
Demandez une démonstration physique pour tester le contrôle des bords et la résistance latérale de la plate-forme sous une charge physique importante.
Demandez aux fabricants des spécifications de latence documentées, en particulier le temps de réponse du capteur à la résistance.
Consultez les conditions de garantie des moteurs à entraînement direct et des cellules de pesée pour garantir une couverture contre l'usure commerciale.
Vérifiez les besoins en énergie et l’empreinte spatiale avec votre équipe de gestion des installations avant de finaliser l’approvisionnement.
R : La résistance de la plate-forme fournit un retour de force actif, repoussant les jambes de l'utilisateur pendant les virages. Cela reproduit les forces centrifuges du vrai ski. Il permet un contrôle réaliste des bords et neutralise la gravité virtuelle, obligeant l'utilisateur à engager son tronc et le bas de son corps. Cet effort physique approfondit l’immersion VR et rend le gameplay physiquement authentique.
R : Oui, à condition que la machine utilise une résistance motorisée active. Un suivi précis du centre de masse latéral et un retour de force dynamique obligent le skieur à utiliser une biomécanique correcte. Ce transfert d'entraînement positif est très efficace pour pratiquer l'engagement des carres et le timing des virages dans des disciplines comme le slalom et la descente pendant l'intersaison.
R : La résistance passive utilise des ressorts ou des élastiques, fournissant une tension linéaire et prévisible qui augmente à mesure que vous vous déplacez vers l'extérieur. La résistance active utilise des moteurs électromagnétiques qui modifient dynamiquement le retour de force en fonction du terrain virtuel, de la vitesse et de l'angle des carres, offrant ainsi une simulation très réaliste et variable des conditions de neige réelles.
R : Les systèmes de résistance active modifient le couple du moteur en temps réel. Pour simuler la glace, les moteurs offrent une résistance vive et immédiate, forçant un engagement rapide des bords. Pour simuler la poudreuse, le logiciel diminue la résistance latérale immédiate, créant une réponse physique plus lourde et plus lente qui imite le traînage dans la neige profonde.
R : Le mal des transports est causé par la latence entre le rendu visuel du logiciel et la réponse de résistance physique de la plateforme. Si les yeux voient un virage avant que le corps ne ressente la résistance, un conflit sensoriel se produit. Pour éviter cela, il faut des capteurs et des contrôleurs de moteur à grande vitesse avec des temps de réponse inférieurs à 20 millisecondes.
R : Le matériel simule les sauts en réduisant momentanément la résistance de la plate-forme pour imiter l'apesanteur au décollage. Lors des atterrissages et des crashs, les moteurs s'enclenchent instantanément pour créer une secousse physique ou forcer une décélération mécanique rapide. Ce retour physique signale de mauvais atterrissages et est généralement accompagné de déductions de scores en jeu.
R : Oui. Les unités commerciales nécessitent un entretien de routine. Cela comprend l'étalonnage des capteurs de charge pour garantir un suivi précis de la répartition du poids, l'inspection et la tension des courroies d'entraînement, ainsi que la vérification de l'usure thermique des moteurs électromagnétiques. Les roulements scellés doivent également être maintenus exempts de poussière et de sueur pour maintenir un mouvement latéral fluide.
