


Visualizações: 0 Autor: Editor do site Horário de publicação: 04/08/2026 Origem: Site


Gráficos visuais de alta fidelidade e fones de ouvido de realidade virtual não podem compensar a falta de feedback de força física na simulação de esqui. Operadores de instalações e compradores profissionais muitas vezes indexam excessivamente os recursos de software ao avaliar um máquina de esqui interativa . Esse foco frequentemente resulta em investimentos que não conseguem reter os usuários. O principal culpado é a mecânica de jogo física imprecisa que quebra a imersão e não desafia fisicamente o usuário.
O verdadeiro diferenciador entre uma unidade de arcade inovadora e uma unidade de alto desempenho simulador de esqui indoor reside inteiramente na engenharia de resistência da plataforma. Os recursos visuais fornecem o contexto, mas a resistência física fornece a realidade. Este guia desconstrói mecanismos de resistência para ajudar os compradores a avaliar as especificações técnicas, a eficácia do treinamento e a longevidade do hardware. Examinaremos como o hardware define a experiência de simulação desde o início.
A resistência dita o realismo: O feedback de força ativo é necessário para simular com precisão as forças gravitacionais e centrífugas do esqui alpino; sistemas passivos limitam o teto de um jogo de esqui interativo.
O ciclo de feedback contínuo de VR: as unidades de maior desempenho utilizam um ciclo de feedback contínuo onde um computador analisa a pressão, a posição e o ângulo do esqui em milissegundos, enviando dados de volta aos motores de resistência para ajustar o feedback físico, impactando diretamente a imersão do usuário e reduzindo o enjôo de movimento VR.
Transferibilidade do treinamento: Para uso profissional, a plataforma deve replicar deslocamentos laterais do Centro de Massa (COM) e controle de borda; caso contrário, a máquina corre o risco de ensinar hábitos biomecânicos negativos.
Um simulador viável deve replicar as forças específicas que um esquiador sente na montanha. Simplesmente mover da esquerda para a direita é insuficiente para uma experiência realista. A verdadeira simulação requer a replicação da complexa interação de gravidade, momento e atrito. O hardware deve recuar fisicamente contra o usuário de maneira precisa e cronometrada que corresponda ao terreno visual exibido na tela.
A simulação começa antes do primeiro turno. A plataforma deve suportar o impulso inicial forte. Os esquiadores alpinos aceleram desde o início usando a força explosiva dos quadríceps e dos glúteos. O hardware deve traduzir esse esforço físico em aceleração virtual. Antes que a gravidade simulada assuma o controle do declive digital, a máquina deve ler a mudança de peso para frente do usuário. Os sensores detectam essa postura agressiva. O software então acelera a alimentação visual enquanto a plataforma física mantém um perfil de resistência estável e inclinado para frente. Se a plataforma parecer solta ou sem resposta durante esta fase, a ilusão de velocidade é imediatamente quebrada e o usuário perde a conexão física com o ambiente digital.
Para conseguir isso, as plataformas de última geração utilizam mecanismos de travamento ou suportes de alto torque. Quando o usuário está no portão de partida, os motores mantêm a plataforma rígida. À medida que o usuário avança, as células de carga medem a força exata aplicada. Esses dados de força determinam a velocidade inicial no software. A transição de uma retenção estática para um movimento lateral dinâmico deve ser contínua, exigindo controladores de motor capazes de alternar os modos em milissegundos.
Fazer uma curva em alta velocidade gera uma enorme força centrífuga. Numa montanha real, as pernas do esquiador absorvem essa pressão. A resistência da plataforma deve empurrar as pernas do usuário durante uma curva virtual. Isso imita as intensas forças G geradas pela escultura. À medida que o raio de giro visual aumenta na tela, a resistência física deve aumentar proporcionalmente. Os motores devem acionar a plataforma contra o impulso descendente do usuário. Isso força o esquiador a envolver o núcleo e a parte inferior do corpo exatamente como faria em uma descida alpina íngreme.
Sem esse pushback ativo, o usuário simplesmente desliza lateralmente sem envolver os grupos musculares corretos. Numa configuração adequada, os atuadores lineares ou servomotores geram centenas de quilos de resistência. Quando um usuário inicia uma curva de slalom gigante a uma velocidade simulada de 60 milhas por hora, a plataforma deve resistir fortemente ao seu movimento lateral, forçando-o a mover os joelhos para a frente e angular os quadris. A máquina essencialmente luta contra o usuário, exigindo um esforço atlético genuíno para completar a curva virtual.
O esqui eficaz depende de um controle preciso das bordas. Os esquiadores usam a resistência para controlar sua descida. Eles trazem seus esquis de lado para a encosta. Eles os inclinam para que a gravidade não cause aceleração ou desaceleração indesejada. Um simulador deve travar fisicamente ou resistir ao movimento lateral para simular esse engate preciso na borda. Quando o usuário inclina as botas para engatar a borda virtual, a plataforma deve enrijecer. Deve manter essa posição lateral contra o peso corporal do usuário.
Isso simula os esquis mordendo a neve compactada. Se a plataforma ceder com muita facilidade, ela imitará o deslizamento no gelo, em vez de fazer uma curva controlada. Plataformas avançadas usam sensores independentes nas bordas esquerda e direita. Se um usuário aplicar 70% do seu peso no esqui em declive e 30% no esqui em subida, a plataforma ajusta sua inclinação e resistência para corresponder a essa distribuição específica de peso. Este nível de fidelidade mecânica separa as ferramentas de treinamento profissional dos brinquedos básicos de diversão.
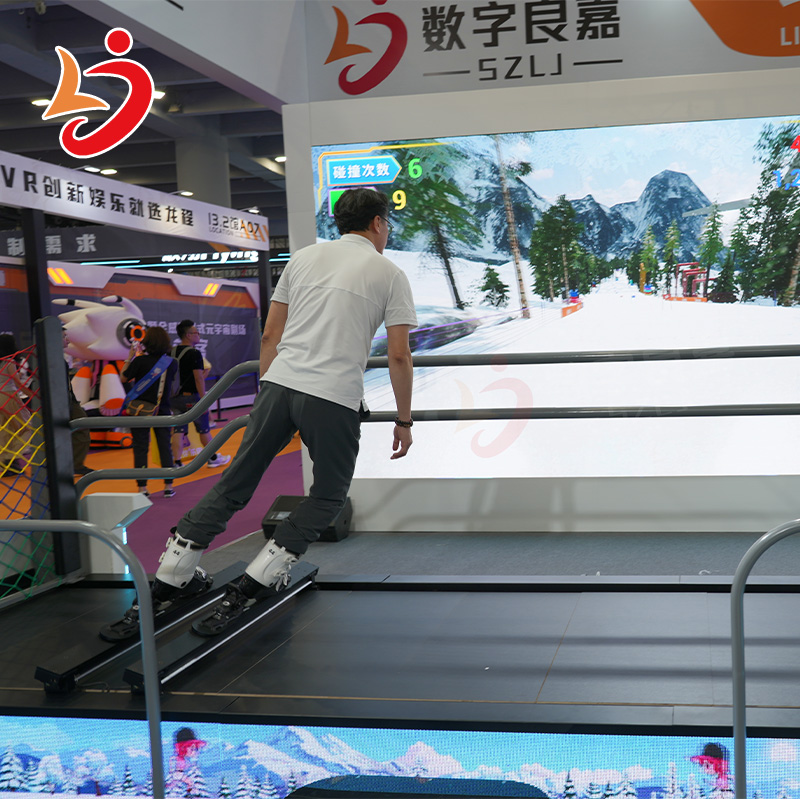
A ponte entre o esforço físico e a jogabilidade digital depende inteiramente da capacidade de resposta do hardware. A máquina deve ler a intenção do usuário instantaneamente. Deve então traduzir essa intenção em ação na tela e feedback físico. Isto requer uma rede sofisticada de sensores e processamento de dados em alta velocidade.
O hardware lê as entradas físicas do usuário por meio de uma série de sensores. Células de carga e sensores ópticos são obrigatórios para simulação de ponta. Esses sensores rastreiam o ângulo exato dos esquis. Eles medem a pressão precisa aplicada nas bordas internas e externas. Esses dados alimentam diretamente o mecanismo visual do jogo de esqui interativo . A taxa de polling deve operar em milissegundos.
Quando um usuário transfere seu peso do calcanhar para a ponta do pé, as células de carga detectam o microajuste. O software então altera a trajetória virtual. Simultaneamente, os motores de resistência ajustam a inclinação da plataforma para corresponder ao novo terreno virtual. Uma configuração padrão de alto desempenho inclui:
Medidores de tensão montados sob as placas de ligação para medir a força descendente.
Codificadores rotativos no eixo pivô principal para rastrear o grau exato de deslocamento lateral.
Inclinômetros para medir a inclinação para frente e para trás das botas do usuário.
Microcontroladores de alta velocidade que empacotam os dados do sensor e os enviam para o mecanismo de jogo a 1000 Hz.
Existe uma sincronização complexa entre a resistência física aplicada pela plataforma e o raio de giro na tela. A otimização da interação entre o raio de viragem, a velocidade do esqui e a distância lateral do centro de massa (COM) reduz o tempo de esqui virtual e mantém a imersão profunda. Se o usuário iniciar uma curva fechada em slalom, a plataforma deverá se mover rapidamente para o lado. A resistência deve atingir o pico no ápice da curva.
A velocidade visual deve refletir o atrito do ângulo agressivo da borda. Se a plataforma se mover muito lentamente enquanto a tela mostra uma curva rápida, a desconexão sensorial estraga a experiência. O software deve calcular o atrito teórico da superfície da neve. Uma curva acentuada no gelo virtual exige que a plataforma se mova rapidamente com alta resistência, enquanto uma curva ampla no pó virtual requer um movimento mais lento da plataforma com um perfil de resistência pesado e amortecido.
Os sistemas de resistência devem lidar com erros e manobras aéreas no jogo de forma realista. O hardware deve simular forças de decolagem para saltos. À medida que o usuário atinge uma rampa virtual, a resistência da plataforma deve cair momentaneamente para simular a ausência de peso. Após o pouso, os motores devem ser acionados instantaneamente para simular o impacto. Uma queda repentina na resistência ou uma desaceleração mecânica forçada comunica fisicamente deduções de pontos.
Por exemplo, cair em uma aterrissagem pode deduzir de 25% a 50% dos pontos do salto. A máquina comunica esta falha travando a plataforma ou forçando uma resposta lateral lenta, imitando uma perda de impulso na neve profunda. Se um usuário perceber uma vantagem no jogo, a plataforma pode executar uma vibração rápida e estridente através dos servomotores, alertando instantaneamente o usuário sobre o erro, sem exigir que ele olhe para um contador de pontuação.
Nem todos os simuladores utilizam os mesmos princípios mecânicos. Compreender a tecnologia subjacente ajuda a adequar o hardware ao caso de uso pretendido. O mercado geralmente se divide em três categorias distintas de engenharia de resistência.
Os sistemas passivos representam o nível básico de hardware de simulação. Dependem inteiramente da tensão física e carecem de integração digital com o mecanismo de resistência.
Essas plataformas usam molas resistentes ou cordas elásticas. A tensão física aumenta linearmente quanto mais o usuário se move do centro da plataforma. As principais vantagens são a manutenção simplificada e menos componentes eletrônicos. Não há motores complexos para queimar. No entanto, os sistemas passivos não conseguem replicar a resistência dinâmica e variável da neve real. A resistência é sempre previsível e linear. Esses sistemas não podem simular a diferença entre gelo e pólvora. Eles são mais adequados para ambientes de arcade casuais de alto rendimento, onde a precisão técnica não é a prioridade.
Os sistemas ativos são o padrão para treinamento profissional e instalações comerciais de alto padrão. Eles fornecem resistência dinâmica e inteligente controlada pelo software.
Essas unidades usam motores eletromagnéticos de acionamento direto. Os motores alteram dinamicamente a resistência da plataforma com base no terreno virtual e na velocidade do usuário. O software determina a resistência física em tempo real. O feedback ativo oferece fidelidade excepcional. É absolutamente necessário para um verdadeiro máquina virtual de esqui voltada para entusiastas ou atletas. Os motores podem simular a vibração do gelo duro ou o arrastamento da pólvora profunda. Estes sistemas requerem manutenção especializada, incluindo calibração regular dos controladores do motor e inspeção das correias de transmissão.
As plataformas avançadas vão além da simples resistência da esquerda para a direita. Eles incorporam rastreamento espacial complexo e movimento multieixo para desafiar o equilíbrio do usuário.
Essas plataformas inclinam-se, caem ou levantam-se fisicamente. Eles forçam o usuário a ajustar constantemente seu centro de massa. Isso reproduz a otimização precisa da trajetória necessária nas corridas alpinas profissionais. O usuário não pode simplesmente inclinar-se; eles devem gerenciar ativamente o equilíbrio sobre os esquis em movimento. O rastreamento COM avançado pode ser calibrado para casos de uso especializados. Por exemplo, a telemetria pode ser ajustada para trajetórias de esqui alpino sit-ski. Isso expande as aplicações comerciais e terapêuticas do hardware, permitindo que atletas adaptativos treinem com o mesmo feedback de força de alta fidelidade que os esquiadores em pé.
Comparação de resistência de hardware
Tipo de sistema |
Mecanismo Primário |
Fidelidade de Simulação |
Melhor caso de uso |
|---|---|---|---|
Mecânica Passiva |
Molas e Bungees |
Baixo (somente tensão linear) |
Arcadas casuais, entretenimento familiar |
Ativo Motorizado |
Motores Eletromagnéticos |
Alto (dinâmico, responsivo ao terreno) |
Locais Comerciais, Treinamento para Entusiastas |
Rastreamento COM |
Inclinação motorizada multieixo |
Ultra-Alto (replicação biomecânica completa) |
Atletismo Profissional, Terapia Adaptativa |
A seleção do hardware certo requer o alinhamento das especificações técnicas com objetivos operacionais específicos. Os compradores devem avaliar como o sistema de resistência impacta o uso a longo prazo e a coleta de dados.
É necessária uma estrutura clara para combinar os tipos de resistência com os objetivos empresariais. Os requisitos de hardware para um centro comercial de entretenimento familiar diferem muito de um centro dedicado. jogo de treinamento de esqui usado por atletas fora de temporada. Os locais de entretenimento priorizam o rendimento e a facilidade de uso. Basta um sistema passivo ou levemente motorizado, pois o objetivo é diversão rápida e acessível.
As instalações de treinamento exigem precisão biomecânica intransigente. Os atletas precisam de resistência eletromagnética ativa para construir uma memória muscular correta. Se um simulador de treinamento utiliza molas passivas, o atleta aprende a lutar contra a mola em vez de controlar a força centrífuga, levando a uma transferência negativa do treinamento na neve real. A máquina deve forçar o atleta a usar suas bordas corretamente, punindo os esquis planos com perda de velocidade virtual e queda correspondente na resistência física da plataforma.
Plataformas de resistência de ponta servem como ferramentas de diagnóstico avançadas. Eles vinculam dados de vídeo e GPS ou telemetria para analisar disciplinas alpinas específicas. Os treinadores podem avaliar o desempenho em eventos de slalom, slalom gigante, Super-G e downhill. O hardware registra exatamente quanta pressão o atleta aplicou nas bordas a cada milissegundo da corrida virtual.
Esses dados são sobrepostos no mapa virtual do curso. Os treinadores e usuários podem ver exatamente onde o tempo foi ganho ou perdido durante uma corrida. Eles podem identificar se a perda de velocidade foi devida ao envolvimento tardio da borda ou ao mau gerenciamento do COM. Este nível de análise granular só é possível com plataformas motorizadas ativas equipadas com células de carga de alta resolução. O software gera gráficos de curva de força, permitindo aos técnicos comparar a potência de giro à esquerda de um usuário com a potência de giro à direita, identificando desequilíbrios musculares.
A operação comercial sujeita o hardware a estresse extremo. Avalie as implicações de desgaste dos sistemas de resistência ativa versus passiva sob uso intenso. Os sistemas passivos requerem substituições frequentes de molas, pois o metal se desgasta com o tempo. Sistemas eletromagnéticos ativos exigem engenharia robusta para sobreviver a constantes mudanças direcionais.
Rolamentos selados protegem contra poeira e suor. Motores de nível industrial são obrigatórios. Os motores de consumo superaquecerão rapidamente e falharão quando submetidos às demandas contínuas de torque da simulação de forças G alpinas durante oito horas por dia. Os operadores das instalações devem implementar cronogramas de manutenção rigorosos para garantir a longevidade.
Inspeção diária das correias de transmissão principais quanto a desgaste ou perda de tensão.
Calibração semanal das células de carga para garantir que o ponto zero permaneça preciso.
Lubrificação mensal dos trilhos-guia lineares com lubrificantes sintéticos especificados pelo fabricante.
Diagnóstico trimestral de software para verificar falhas no controlador do motor ou erros de comunicação do sensor.
A implantação de hardware de simulação avançado envolve desafios técnicos e logísticos específicos. A mitigação proativa garante uma experiência de usuário segura e eficaz.
O principal risco dos simuladores interativos é o conflito sensorial. Isso ocorre quando a velocidade visual do VR não corresponde à resistência física da plataforma. O sistema vestibular humano é altamente sensível a essas discrepâncias. Se o usuário iniciar uma curva e o fone de ouvido VR mostrar movimento imediato, mas a resistência da plataforma atrasar 100 milissegundos, o usuário sentirá enjôo.
Os limites técnicos para o atraso de entrada aceitável são rigorosos. O tempo de resposta do sensor à resistência deve permanecer abaixo de 20 milissegundos. Garantir que o hardware do computador e os controladores do motor operem em um ciclo de feedback contínuo e de alta velocidade mitiga totalmente esse risco. Os operadores devem usar PCs de renderização dedicados e de alto desempenho e evitar a execução de aplicativos em segundo plano que possam interromper a taxa de pesquisa USB do conjunto de sensores.
A simulação de forças alpinas apresenta riscos físicos inerentes. Perfis de resistência ajustáveis são uma necessidade estrita. Uma máquina deve ser capaz de reduzir seu feedback de força para iniciantes. Se um novato experimentar toda a força G simulada de uma corrida em declive, ele corre o risco de sofrer tensão nas articulações ou cair. O software deve permitir que os operadores limitem o torque do motor.
Por outro lado, o sistema deve ser ampliado para usuários avançados que necessitam de resistência agressiva para executar técnicas de escultura adequadas. Botões físicos de parada de emergência e corrimãos de segurança robustos devem ser integrados ao projeto da plataforma. Os operadores devem exigir um aquecimento em uma configuração de baixa resistência antes de permitir que os usuários acessem os perfis de corrida de alto torque.
A instalação de plataformas eletromagnéticas de alta resistência envolve realidades logísticas rigorosas. Essas máquinas têm uma pegada física significativa. Os operadores devem levar em conta a distância lateral de deslocamento da plataforma durante curvas agressivas. A máquina precisa de espaço livre em todos os lados para evitar ferimentos nas pessoas presentes.
A altura do teto é outro fator. A simulação da mecânica do salto requer espaço vertical, especialmente se a plataforma apresentar funções físicas de levantamento ou inclinação. Motores eletromagnéticos de nível industrial consomem corrente substancial. Circuitos elétricos dedicados de 220 V são frequentemente necessários para evitar flutuações de energia durante demandas de pico de torque. Operar essas máquinas em tomadas de parede padrão de 110 V geralmente resulta em disjuntores desarmados quando os motores tentam simular forças G pesadas.
A qualidade de uma máquina de esqui interativa é fundamentalmente limitada pelo seu sistema de resistência física e pelo circuito de feedback do sensor. A resolução da tela e os modelos de headset VR são secundários em relação à precisão biomecânica fornecida pela plataforma. Sem feedback de força realista, a simulação não consegue fornecer treinamento eficaz nem valor de entretenimento sustentado.
Os compradores devem priorizar a resistência eletromagnética ativa para ambientes de treinamento e simulação de alta qualidade. Os sistemas mecânicos passivos devem ser estritamente reservados para ambientes de arcade casuais e de alto rendimento, onde a precisão técnica não é a principal preocupação. O hardware deve corresponder à intenção operacional.
Solicite uma demonstração física para testar o controle da borda e a resistência lateral da plataforma sob forte carga física.
Peça aos fabricantes especificações documentadas de latência, especificamente o tempo de resposta do sensor à resistência.
Revise os termos de garantia dos motores de acionamento direto e células de carga para garantir cobertura contra desgaste comercial.
Verifique os requisitos de energia e o espaço ocupado com a equipe de gerenciamento de instalações antes de finalizar a aquisição.
R: A resistência da plataforma fornece feedback de força ativo, empurrando as pernas do usuário durante as curvas. Isto replica as forças centrífugas do esqui real. Ele permite um controle realista das bordas e neutraliza a gravidade virtual, forçando o usuário a envolver o núcleo e a parte inferior do corpo. Este esforço físico aprofunda a imersão em VR e torna a jogabilidade fisicamente autêntica.
R: Sim, desde que a máquina utilize resistência motorizada ativa. O rastreamento lateral preciso do centro de massa e o feedback de força dinâmico forçam o esquiador a usar a biomecânica correta. Esta transferência positiva de treinamento é altamente eficaz para praticar o engajamento de borda e o tempo de curva em disciplinas como slalom e downhill durante o período de entressafra.
R: A resistência passiva usa molas ou elásticos, fornecendo tensão linear previsível que aumenta à medida que você se move para fora. A resistência ativa utiliza motores eletromagnéticos que alteram dinamicamente o feedback de força com base no terreno virtual, velocidade e ângulo da borda, proporcionando uma simulação altamente realista e variável das condições reais da neve.
R: Os sistemas de resistência ativa alteram o torque do motor em tempo real. Para simular gelo, os motores fornecem resistência imediata e nítida, forçando o engate rápido das bordas. Para simular a pólvora, o software diminui a resistência lateral imediata, criando uma resposta física mais pesada e lenta que imita o arrastamento pela neve profunda.
R: O enjôo é causado pela latência entre a renderização visual do software e a resposta de resistência física da plataforma. Se os olhos virem uma mudança antes que o corpo sinta a resistência, ocorre um conflito sensorial. Evitar isso requer sensores de alta velocidade e controladores de motor com tempos de resposta inferiores a 20 milissegundos.
R: O hardware simula saltos diminuindo momentaneamente a resistência da plataforma para imitar a ausência de peso na decolagem. Para aterrissagens e colisões, os motores são acionados instantaneamente para criar um solavanco físico ou forçar uma rápida desaceleração mecânica. Esse feedback físico comunica pousos ruins e geralmente é acompanhado por deduções de pontuação no jogo.
R: Sim. Unidades comerciais requerem manutenção de rotina. Isso inclui calibrar sensores de carga para garantir rastreamento preciso da distribuição de peso, inspecionar e tensionar correias de transmissão e verificar se há desgaste térmico nos motores eletromagnéticos. Os rolamentos vedados também devem ser mantidos limpos de poeira e suor para manter um movimento lateral suave.
