


高忠実度のビジュアル グラフィックスと仮想現実ヘッドセットでは、スキー シミュレーションにおける物理的な力のフィードバックの欠如を補うことはできません。施設運営者やプロのバイヤーは、製品を評価する際にソフトウェアの機能を過剰に評価することがよくあります。 インタラクティブスキーマシン。このことに重点を置くと、投資がユーザーの維持に失敗することがよくあります。主な原因は、没入感を損ない、ユーザーに物理的な挑戦を提供できない不正確な物理的なゲームプレイの仕組みです。
斬新なアーケード ユニットと高性能のアーケード ユニットの真の差別化要因 屋内スキーシミュレーターは、 プラットフォームの抵抗エンジニアリングに完全に依存しています。ビジュアルはコンテキストを提供しますが、物理的な抵抗がリアリティを提供します。このガイドでは、購入者が技術仕様、トレーニングの有効性、ハードウェアの寿命を評価できるように、抵抗メカニズムを分解します。ハードウェアがシミュレーション エクスペリエンスをどのように定義するかを根本から検証します。
抵抗がリアリズムを決定づける: アルペン スキーの重力と遠心力を正確にシミュレートするには、アクティブなフォース フィードバックが必要です。パッシブ システムは、インタラクティブ スキー ゲームの上限を制限します。
連続 VR フィードバック ループ: 最高性能のユニットは連続フィードバック ループを利用しており、コンピューターが圧力、位置、スキー角度をミリ秒単位で分析し、抵抗モーターにデータを送り返して物理的フィードバックを調整し、ユーザーの没入感に直接影響を与え、VR 酔いを軽減します。
トレーニングの伝達性: プロフェッショナル用途の場合、プラットフォームは横方向の重心 (COM) シフトとエッジ コントロールを再現する必要があります。そうしないと、機械がネガティブな生体力学的習慣を教え込む危険があります。
実行可能なシミュレーターは、スキーヤーが山で感じる特定の力を再現する必要があります。単に左から右に移動するだけでは、現実的な体験には不十分です。真のシミュレーションには、重力、運動量、摩擦の複雑な相互作用を再現する必要があります。ハードウェアは、画面に表示される視覚的な地形と一致する正確なタイミングでユーザーを物理的に押し返す必要があります。
シミュレーションは最初のターンの前に始まります。プラットフォームは、最初の強い押し出しに対応する必要があります。アルペンスキーヤーは、爆発的な大腿四頭筋と臀筋の力を使ってゲートから加速します。ハードウェアは、この物理的な運動を仮想加速に変換する必要があります。デジタルスロープでシミュレートされた重力が引き継ぐ前に、マシンはユーザーの前方への体重移動を読み取る必要があります。この攻撃的な姿勢をセンサーが検知します。次に、物理プラットフォームが安定した前傾抵抗プロファイルを維持しながら、ソフトウェアが視覚フィードを加速します。この段階でプラットフォームが緩んでいたり反応しなくなったりすると、速度の錯覚はすぐに壊れ、ユーザーはデジタル環境への物理的な接続を失います。
これを実現するために、ハイエンド プラットフォームではロック機構や高トルク ホールドが利用されています。ユーザーがスタートゲートにいるとき、モーターはプラットフォームをしっかりと保持します。ユーザーが前に進むと、ロードセルが加えられた正確な力を測定します。この力のデータは、ソフトウェアの初速度を決定します。静的な保持から動的な横方向の動きへの移行はシームレスである必要があり、ミリ秒単位でモードを切り替えられるモーター コントローラーが必要です。
高速でターンを刻むと巨大な遠心力が発生します。実際の山では、スキーヤーの脚がこの圧力を吸収します。プラットフォームの抵抗は、仮想ターン中にユーザーの脚を押し返す必要があります。これは、カービングによって発生する強烈な G フォースを再現しています。画面上の視覚的な回転半径が狭くなると、物理的な抵抗も比例して増加する必要があります。モーターは、ユーザーが下に押すのに抗してプラットフォームを駆動する必要があります。これにより、スキーヤーは高山の急降下と同じように体幹と下半身を正確に働かせることが求められます。
この積極的なプッシュバックがなければ、ユーザーは正しい筋肉群を働かせずに単に横方向にスライドすることになります。適切な設定では、リニア アクチュエーターまたはサーボ モーターは数百ポンドの抵抗を生成します。ユーザーが時速 60 マイルをシミュレートした速度で大回転ターンを開始すると、プラットフォームはユーザーの横方向の動きに大きく抵抗する必要があり、ユーザーは膝を前方に押し出し、股関節を角ばらせることになります。マシンは基本的にユーザーと戦い、仮想ターンを完了するには本物の運動能力を必要とします。
効果的なスキーは正確なエッジコントロールにかかっています。スキーヤーは抵抗を利用して降下をコントロールします。彼らはスキー板を横向きにして斜面に持っていきます。重力によって不要な加速や減速が生じないように角度を付けます。この正確なエッジの噛み合いをシミュレートするには、シミュレータは横方向の動きを物理的にロックするか抵抗する必要があります。ユーザーがブーツを傾けて仮想エッジに接触すると、プラットフォームが硬くなる必要があります。ユーザーの体重に抗して横方向の位置を保持する必要があります。
これは、固く締まった雪にスキー板が食い込む様子をシミュレートします。プラットフォームが簡単に曲がりすぎると、制御されたターンを刻むのではなく、氷の上で滑っているように見えます。高度なプラットフォームでは、独立した左右のエッジ センサーが使用されます。ユーザーが滑降スキー板に体重の 70%、上りスキー板に 30% をかけると、プラットフォームはその特定の重量配分に合わせて傾きと抵抗を調整します。このレベルの機械的忠実度は、プロのトレーニング ツールと基本的な遊園地の乗り物を区別します。
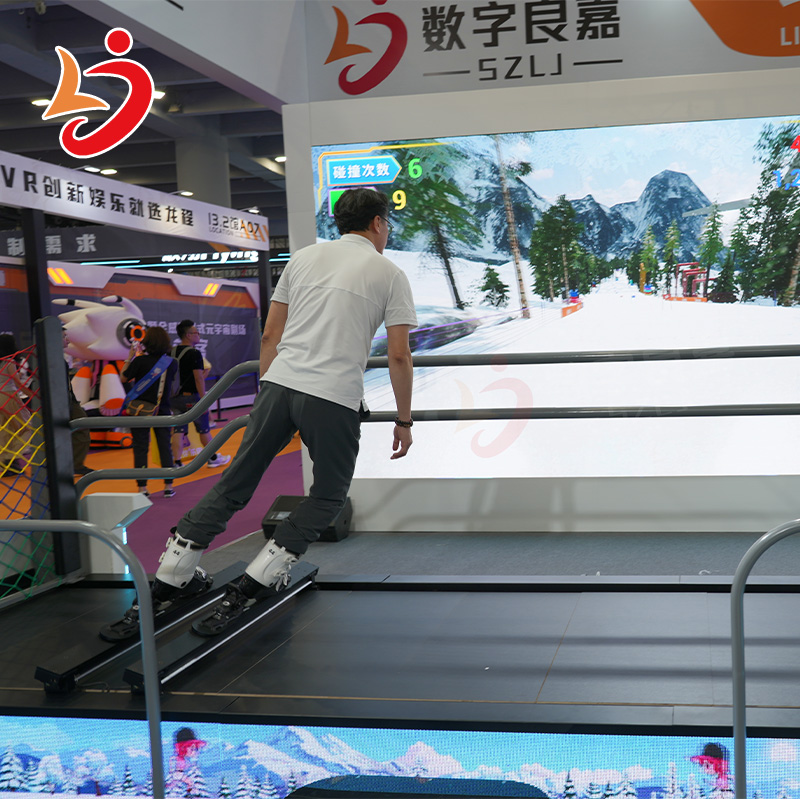
身体的な運動とデジタル ゲームプレイの間の橋渡しは、ハードウェアの応答性に完全に依存しています。マシンはユーザーの意図を即座に読み取る必要があります。次に、その意図を画面上のアクションと物理的なフィードバックに変換する必要があります。これには、センサーの高度なネットワークと高速データ処理が必要です。
ハードウェアは、一連のセンサーを通じてユーザーの物理的な入力を読み取ります。ハイエンドのシミュレーションにはロードセルと光学センサーが必須です。これらのセンサーはスキー板の正確な角度を追跡します。内側と外側のエッジにかかる正確な圧力を測定します。このデータは、 インタラクティブなスキーゲーム。ポーリング レートはミリ秒単位で動作する必要があります。
ユーザーがかかとからつま先に体重を移動すると、ロードセルが微調整を検出します。次に、ソフトウェアは仮想軌道を変更します。同時に、抵抗モーターが新しい仮想地形に合わせてプラットフォームのピッチを調整します。標準の高性能セットアップには次のものが含まれます。
ひずみゲージはバインディング プレートの下に取り付けられ、下向きの力を測定します。
メインピボットシャフト上のロータリーエンコーダーにより、横方向の移動量を正確に追跡します。
ユーザーのブーツの前後ピッチを測定する傾斜計。
このセンサー データをパッケージ化し、1000 Hz でゲーム エンジンに送信する高速マイクロコントローラー。
プラットフォームによって加えられる物理的抵抗と画面上の回転半径の間には複雑な同期があります。回転半径、スキー速度、横方向重心 (COM) 距離の間の相互作用を最適化することで、仮想スキー時間を短縮し、深い没入感を維持します。ユーザーがタイトなスラロームターンを開始する場合、プラットフォームはすぐに横にスナップする必要があります。抵抗はターンの頂点でピークに達する必要があります。
視覚的な速度は、積極的なエッジ角度の摩擦を反映する必要があります。画面が急速に回転しているときにプラットフォームの動きが遅すぎると、感覚が切断されてエクスペリエンスが台無しになります。ソフトウェアは雪面の理論上の摩擦を計算する必要があります。仮想氷上での急なターンでは、高い抵抗を伴ってプラットフォームを迅速に動かす必要がありますが、仮想パウダーでの幅広のターンでは、減衰した重い抵抗プロファイルでプラットフォームをゆっくりと動かす必要があります。
レジスタンス システムは、ゲーム内のエラーや空中機動を現実的に処理する必要があります。ハードウェアはジャンプの離陸力をシミュレートする必要があります。ユーザーが仮想ランプに到達すると、無重力状態をシミュレートするためにプラットフォームの抵抗が一時的に低下します。着陸時には、衝撃をシミュレートするためにモーターが即座に作動する必要があります。抵抗の突然の低下または強制的な機械的減速は、減点を物理的に伝えます。
たとえば、着地時にクラッシュすると、ジャンプのポイントが 25% ~ 50% 減点される可能性があります。マシンは、プラットフォームをロックしたり、横方向の反応が遅くなり、深雪での運動量の低下を模倣することで、この故障を伝えます。ユーザーがゲームで優位に立った場合、プラットフォームはサーボモーターを通じて急速で耳障りな振動を実行し、スコアカウンターを見なくてもユーザーに即座に間違いを警告します。
すべてのシミュレーターが同じ機械原理を使用しているわけではありません。基盤となるテクノロジーを理解することは、ハードウェアを意図した使用例に適合させるのに役立ちます。市場は一般に、抵抗エンジニアリングの 3 つの異なるカテゴリに分かれています。
パッシブ システムは、シミュレーション ハードウェアのエントリー レベルを表します。これらは完全に物理的な張力に依存しており、抵抗メカニズムとのデジタル統合が欠けています。
これらのプラットフォームには、頑丈なスプリングまたは弾性バンジー コードが使用されています。物理的張力は、ユーザーがプラットフォームの中心から遠ざかるにつれて直線的に増加します。主な利点は、メンテナンスが簡素化され、電子部品が少なくなることです。焼損するような複雑なモーターはありません。ただし、パッシブ システムは、実際の雪の動的で変化する抵抗を再現できません。抵抗は常に予測可能かつ線形です。これらのシステムは、氷と粉の違いをシミュレートできません。これらは、技術的な精度が優先されない、高スループットのカジュアルなアーケード環境に最適です。
アクティブ システムは、専門的なトレーニングやハイエンドの商業施設の標準です。ソフトウェアによって制御される動的でインテリジェントな抵抗を提供します。
これらのユニットにはダイレクトドライブ電磁モーターが使用されています。モーターは、仮想地形とユーザーの速度に基づいてプラットフォームの抵抗を動的に変更します。ソフトウェアは物理的なプッシュバックをリアルタイムで指示します。 Active feedback delivers exceptional fidelity. It is absolutely required for a true 愛好家やアスリートを対象とした仮想スキー マシン 。モーターは硬い氷のチャタリングや深いパウダーの抵抗をシミュレートできます。これらのシステムには、モーター コントローラーの定期的な校正や駆動ベルトの検査など、専門的なメンテナンスが必要です。
高度なプラットフォームは、単純な左から右への抵抗を超えています。複雑な空間追跡と多軸の動きが組み込まれており、ユーザーのバランスに挑戦します。
These platforms physically tilt, drop, or heave.ユーザーは重心を常に調整する必要があります。これにより、プロのアルペン レースで必要とされる正確な軌道の最適化が再現されます。ユーザーは単に傾くことはできません。動くスキーの上で積極的にバランスを管理しなければなりません。高度な COM トラッキングは、特殊な使用例に合わせて調整できます。たとえば、テレメトリはシットスキー アルペン スキーの軌道に合わせて調整できます。これにより、ハードウェアの商業的および治療的用途が拡張され、適応力のあるアスリートは、立っているスキーヤーと同じ忠実度の高いフォース フィードバックでトレーニングできるようになります。
システムタイプ |
主なメカニズム |
シミュレーションの忠実度 |
ベストユースケース |
|---|---|---|---|
パッシブメカニカル |
スプリングとバンジー |
カジュアルなゲームセンター、ファミリー向けエンターテイメント |
|
アクティブ電動 |
電磁モーター |
||
COM追跡 |
適切なハードウェアを選択するには、技術仕様を特定の運用目標に合わせる必要があります。購入者は、抵抗システムが長期使用とデータ収集にどのような影響を与えるかを評価する必要があります。
抵抗タイプをビジネス目標に適合させるには、明確なフレームワークが必要です。商業向けファミリー向けエンターテイメント センターのハードウェア要件は、専用のエンターテイメント センターとは大きく異なります。 ski training game used by off-season athletes.エンターテイメント会場では、スループットと使いやすさが優先されます。目標は手早く簡単に楽しめることなので、パッシブまたは軽く電動のシステムで十分です。
トレーニング施設では、妥協のない生体力学的精度が必要です。アスリートは正しい筋肉の記憶を構築するためにアクティブな電磁耐性が必要です。トレーニング シミュレーターが受動的なスプリングを使用している場合、アスリートは遠心力を管理するのではなく、スプリングと戦うことを学び、実際の雪上でのトレーニングの効果が低下します。マシンはアスリートにエッジを正しく使用することを強制し、フラットスキーに仮想的なスピードの損失と、それに対応する物理的なプラットフォームの抵抗の低下を与える必要があります。
ハイエンドの抵抗プラットフォームは、高度な診断ツールとして機能します。ビデオと GPS または遠隔測定データをリンクして、特定の山岳分野を分析します。コーチは、回転、大回転、スーパー大回転、および滑降イベントのパフォーマンスを評価できます。ハードウェアは、仮想走行のミリ秒ごとにアスリートがエッジに加えた圧力を正確に記録します。
このデータを仮想コースマップ上に重ねて表示します。コーチとユーザーは、ランニング中にどこで時間が短縮されたか、どこで失われたかを正確に確認できます。速度の低下の原因がエッジ エンゲージメントの遅れによるものなのか、それとも COM 管理の不備によるものなのかを正確に特定できます。このレベルの詳細な分析は、高分解能ロードセルを備えたアクティブな電動プラットフォームでのみ可能です。このソフトウェアはフォース カーブ グラフを生成し、技術者がユーザーの左折時のパワー出力と右折時のパワー出力を比較し、筋肉の不均衡を特定できるようにします。
商用運用では、ハードウェアに極度のストレスがかかります。頻繁に使用した場合のアクティブ抵抗システムとパッシブ抵抗システムの磨耗の影響を評価します。パッシブシステムでは、時間の経過とともに金属が疲労するため、頻繁にスプリングを交換する必要があります。アクティブ電磁システムには、一定の方向変化に耐えるための堅牢なエンジニアリングが必要です。
シールドベアリングが埃や汗から守ります。産業用グレードのモーターは必須です。民生用モーターは、高山の重力を 1 日 8 時間シミュレートする継続的なトルク要求にさらされると、すぐに過熱して故障します。施設の運用者は、耐用年数を確保するために厳格なメンテナンス スケジュールを実施する必要があります。
メインドライブベルトの擦り切れや張力の低下を毎日検査します。
ロードセルを毎週校正して、ゼロ点が正確であることを確認します。
メーカー指定の合成潤滑剤を使用して、リニア ガイド レールに毎月グリースを塗布します。
モーター コントローラーの障害やセンサーの通信エラーをチェックするための、四半期ごとのソフトウェア診断。
高度なシミュレーション ハードウェアの導入には、特定の技術的および物流上の課題が伴います。プロアクティブな緩和により、安全で効果的なユーザー エクスペリエンスが保証されます。
インタラクティブ シミュレーターの主なリスクは感覚の衝突です。これは、視覚的な VR 速度が物理的なプラットフォームの抵抗と一致しない場合に発生します。人間の前庭系は、これらの不一致に非常に敏感です。ユーザーが方向転換を開始し、VR ヘッドセットがすぐに動きを示しても、プラットフォームの抵抗が 100 ミリ秒遅れる場合、ユーザーは乗り物酔いを経験します。
許容可能な入力遅延の技術的なしきい値は厳密です。センサーから抵抗までの応答時間は 20 ミリ秒未満に抑える必要があります。コンピューターのハードウェアとモーター コントローラーが継続的な高速フィードバック ループで動作するようにすることで、このリスクを完全に軽減できます。オペレーターは専用の高性能レンダリング PC を使用し、センサー アレイの USB ポーリング レートを中断する可能性のあるバックグラウンド アプリケーションの実行を避ける必要があります。
高山の力をシミュレートするには、固有の物理的リスクが伴います。調整可能な抵抗プロファイルは絶対に必要です。マシンは初心者向けにフォース フィードバックをスケールダウンできなければなりません。初心者がダウンヒル レースの完全なシミュレーション G を経験すると、関節に負担がかかったり転倒したりする危険があります。ソフトウェアでは、オペレータがモーターのトルクを制限できるようにする必要があります。
逆に、適切なカービング技術を実行するために積極的な抵抗を必要とする上級ユーザー向けに、システムをスケールアップする必要があります。物理的な緊急停止ボタンと頑丈な安全手すりをプラットフォームの設計に統合する必要があります。オペレーターは、ユーザーが高トルクレーシングプロファイルにアクセスできるようにする前に、低抵抗設定でのウォームアップ走行を義務付ける必要があります。
高抵抗電磁プラットフォームの設置には、物流上の厳しい現実が伴います。これらのマシンにはかなりの物理的占有面積があります。オペレーターは、積極的な旋回中のプラットフォームの横方向の移動距離を考慮する必要があります。傍観者の怪我を防ぐために、機械にはあらゆる側面に隙間が必要です。
天井の高さも別の要素です。ジャンプ機構をシミュレートするには、特にプラットフォームに物理的なヒーブ機能やチルト機能がある場合、垂直方向のクリアランスが必要です。産業グレードの電磁モーターは大量の電流を消費します。多くの場合、ピークトルク要求時の電力変動を防ぐために、専用の 220V 電気回路が必要になります。これらのマシンを標準の 110 V 壁コンセントで実行すると、モーターが重い G をシミュレートしようとするとブレーカーが落ちることがよくあります。
インタラクティブ スキー マシンの品質は、基本的にその物理抵抗システムとセンサー フィードバック ループによって決まります。画面解像度と VR ヘッドセット モデルは、プラットフォームによって提供される生体力学的精度に次ぐものです。現実的な力のフィードバックがなければ、シミュレーションは効果的なトレーニングや持続的なエンターテイメントの価値を提供できません。
購入者は、トレーニングやハイエンドのシミュレーション環境においてアクティブな電磁耐性を優先する必要があります。パッシブ機械システムは、技術的な精度が主な関心事ではない、カジュアルで高スループットのアーケード設定のために厳密に予約される必要があります。ハードウェアは運用目的と一致する必要があります。
物理的なデモをリクエストして、重い物理的負荷の下でプラットフォームのエッジ コントロールと横方向の抵抗をテストします。
文書化された遅延仕様、特にセンサーから抵抗への応答時間についてはメーカーに問い合わせてください。
ダイレクトドライブ モーターとロード セルの保証条件を確認して、商用損耗を確実にカバーしてください。
調達を完了する前に、施設管理チームと電力要件と設置面積を確認してください。
A: プラットフォームの抵抗はアクティブな力のフィードバックを提供し、ターン中にユーザーの脚を押し返します。これにより、実際のスキーの遠心力が再現されます。これにより、現実的なエッジコントロールが可能になり、仮想重力が中和され、ユーザーは体幹と下半身に集中することができます。この身体的な取り組みによって VR への没入感が高まり、ゲームプレイが物理的に本物のものになります。
A: はい、機械がアクティブ電動抵抗を使用している場合に限ります。正確な横方向重心追跡と動的フォースフィードバックにより、スキーヤーは正しい生体力学を使用することができます。このポジティブなトレーニングの移行は、オフシーズン中にスラロームやダウンヒルなどの分野でエッジのかかり方やターンのタイミングを練習するのに非常に効果的です。
A: 受動的抵抗ではスプリングまたはバンジーを使用し、外側に移動するにつれて増加する予測可能な直線的な張力を提供します。アクティブ レジスタンスは、仮想地形、速度、エッジ角度に基づいてフォース フィードバックを動的に変更する電磁モーターを使用し、実際の雪の状況を非常に現実的で可変的なシミュレーションを実現します。
A: アクティブ抵抗システムはモーターのトルクをリアルタイムで変更します。氷をシミュレートするために、モーターは鋭い即時抵抗を提供し、素早いエッジエンゲージメントを強制します。パウダーをシミュレートするために、ソフトウェアは即時の横方向の抵抗を減らし、深い雪の中を引きずるのと同じように、より重く、より鈍い物理的反応を作り出します。
A: 乗り物酔いは、ソフトウェアの視覚的なレンダリングとプラットフォームの物理的な抵抗反応の間の遅延によって引き起こされます。身体が抵抗を感じる前に目が回転を認識すると、感覚の矛盾が発生します。これを防ぐには、20 ミリ秒未満の応答時間を持つ高速センサーとモーター コントローラーが必要です。
A: ハードウェアは、離陸時の無重力状態を模倣するためにプラットフォームの抵抗を一時的に下げることでジャンプをシミュレートします。着陸や衝突の場合、モーターが瞬時に作動して物理的な衝撃を与えたり、急激な機械的減速を強制したりします。この物理的なフィードバックは着地不良を伝え、通常はゲーム内の減点を伴います。
A: はい。商用ユニットには定期的なメンテナンスが必要です。これには、重量配分を正確に追跡するための荷重センサーの校正、駆動ベルトの検査と張力の調整、電磁モーターの熱摩耗のチェックなどが含まれます。スムーズな横方向の動きを維持するには、密閉ベアリングを埃や汗から守る必要があります。
